VisLab Университета Квинсленда тестирует, как роботизированные технологии и технологии пространственного захвата могут поддержать исследования доступности в кампусе UQ в Сент-Люсии.
В состав исследовательской группы входят доктор Юрий Карловсек, доцент Фред Фиалхо Тейшейра, доктор Цяньбин Сюй, доктор Тьен-Мин Нгуен и доктор Тайсон Филлипс, а также Руй Чжан и Мохан Рен.
В ходе первоначального испытания проверялся маршрут доступности между VisLab и паромным терминалом UQ.
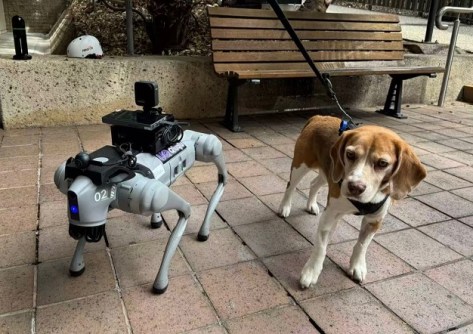
В исследовании используется четвероногий робот Unitree Go2 по прозвищу QiuQiu, предоставленный доктором Нгуеном, а также дополнительные технологии пространственного захвата.
Команда объединила данные о внутреннем движении робота, его фронтальную камеру и 360-градусную камеру, установленную на его спине, с ручным сканированием, при котором исследователь прошел тот же маршрут с портативным сканером LiDAR. Это позволило исследователям сравнить сбор данных роботами со сканированием с помощью портативных устройств и выяснить, какую дополнительную пространственную информацию можно получить с помощью каждого из них.
На прогулке к Цю Цю присоединился Майло, настоящая собака, которая предоставила роботу измерения и самостоятельно провела обследование маршрута.
Особое внимание уделяется взаимосвязи между движением и доступностью. Когда QiuQiu идет, он записывает свою позу, ориентацию и одометрию, а его LiDAR сканирует землю впереди и сзади, выявляя изменения уклона и рельефа вдоль пешеходных маршрутов.
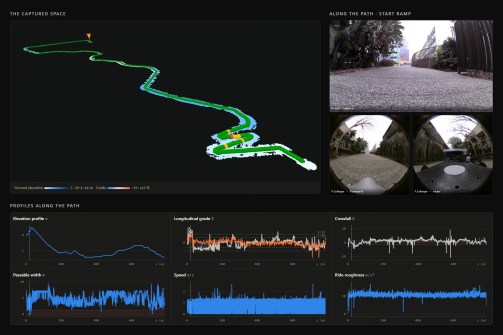
В первом полном забеге ЦюЦю преодолел около 790 метров примерно за 13 минут. Предварительный анализ показывает, что маршрут в основном пологий, с чистым перепадом около семи метров, коротким спуском около 1:9 возле старта и длинным постепенным спуском за ним.
Повторные поездки туда и обратно могут также предоставить сопоставимые наборы данных для изучения пандусов, путей и изменения состояния грунта с помощью измеримой пространственной информации.
Исследование также может стать основой для будущего развития цифрового двойника кампуса UQ в Сент-Люсии, связывая информацию о доступности с более широкими наборами пространственных и инфраструктурных данных.
Интеграция данных о геометрии маршрута, уклоне и мобильности в интерактивную модель кампуса может способствовать анализу универсального доступа и обеспечить более надежную доказательную базу для будущего планирования и принятия решений.